
 Eng

Nieuws
 Thuis / Nieuws / Industrnieuws / Zwenkaandrijfmotoren begrijpen: koppel, overbrenging en selectie in de echte wereld
Zwenkaandrijfmotoren begrijpen: koppel, overbrenging en selectie in de echte wereld
 2026.11.06
 Industrnieuws
Vraag iedereen die zijn dagen doorbrengt in de buurt van zonnevelden, havenkranen of geautomatiseerde assemblagelijnen wat een zware constructie zo soepel laat slingeren, en het antwoord is meestal hetzelfde kleine onderdeel. In onze werkplaats in Jiangyin hebben we in de loop der jaren een groot aantal van deze assemblages gebouwd, en we hebben gemerkt dat de term die klanten het vaakst gebruiken 'zwenkaandrijvingsmotor' is. Het is een praktische afkorting voor een complete gemotoriseerde rotatie-eenheid, waarbij een elektromotor, een versnellingsbak en een draaikrans als één gesloten pakket werken. In dit artikel wordt uitgepakt wat er in dat pakket zit en hoe u er een kunt kiezen die echt bij uw machine past.
Wat een zwenkaandrijvingsmotor werkelijk is
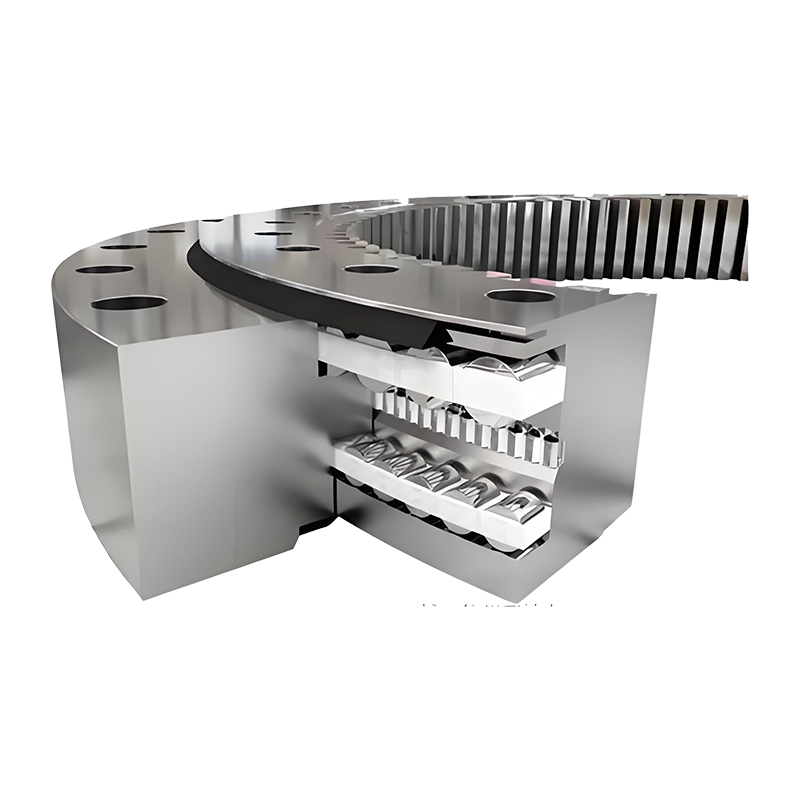
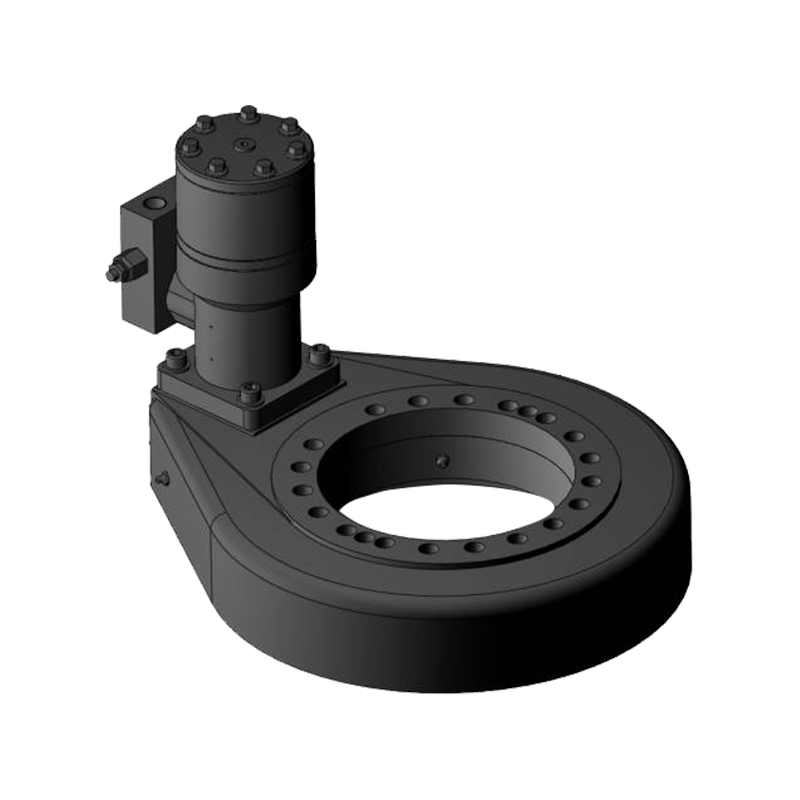
Een zwenkaandrijving is een compacte, op zichzelf staande versnellingsbak opgebouwd rond een draaikranslager. De ring draagt de last en zorgt voor de tandwieltanden met een grote diameter; een geharde wormas, ondersteund door de behuizing, grijpt in die tanden en draait het hele geheel. Voeg een motor toe aan de ingaande as en je hebt een eenheid die een bescheiden hoeveelheid elektrisch vermogen omzet in duizenden Newtonmeter rotatiekoppel, bij een uitgangssnelheid gemeten in graden per seconde in plaats van in omwentelingen per minuut.
De uitdrukking wordt op twee enigszins verschillende manieren gebruikt, en het is de moeite waard om duidelijk te maken welke je bedoelt. Soms verwijst het alleen naar de motor, waarbij het invoeronderdeel op een verloopstuk is vastgeschroefd. Vaker gaat het, vooral bij aanbestedingsgesprekken, om de complete gemotoriseerde aandrijving: motor, rem, wormreductor en draaikrans als één getest geheel geleverd. Als u dit in een vroeg stadium duidelijk maakt, bespaart u later verrassend veel heen en weer, omdat het gesprek over de maatvoering in elk geval heel anders is. Als u het principe in beweging wilt zien, lees dan onze opmerking hoe een zwenkaandrijving zware rotatie mogelijk maakt volgt het laadpad van worm naar ring in duidelijke taal.
Binnen de Assembly: drie banen, drie delen
Elke gemotoriseerde zwenkaandrijving verdeelt het werk over drie componentgroepen. Als je ze afzonderlijk bekijkt, kun je veel gemakkelijker zien waar een specificatie krap is en waar er ruimte is om aan te passen.
De draaikrans draagt de last
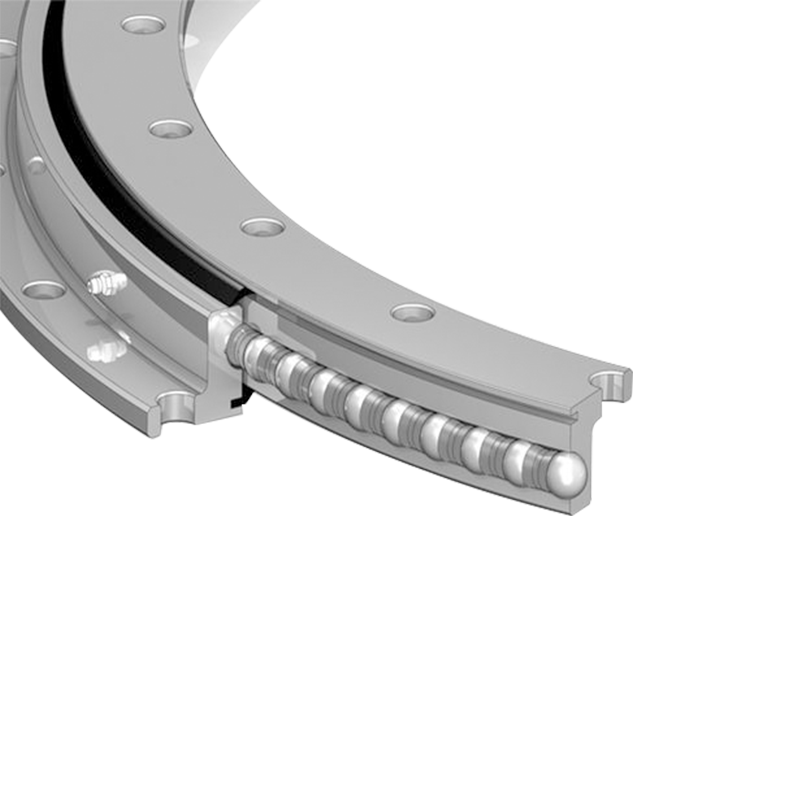
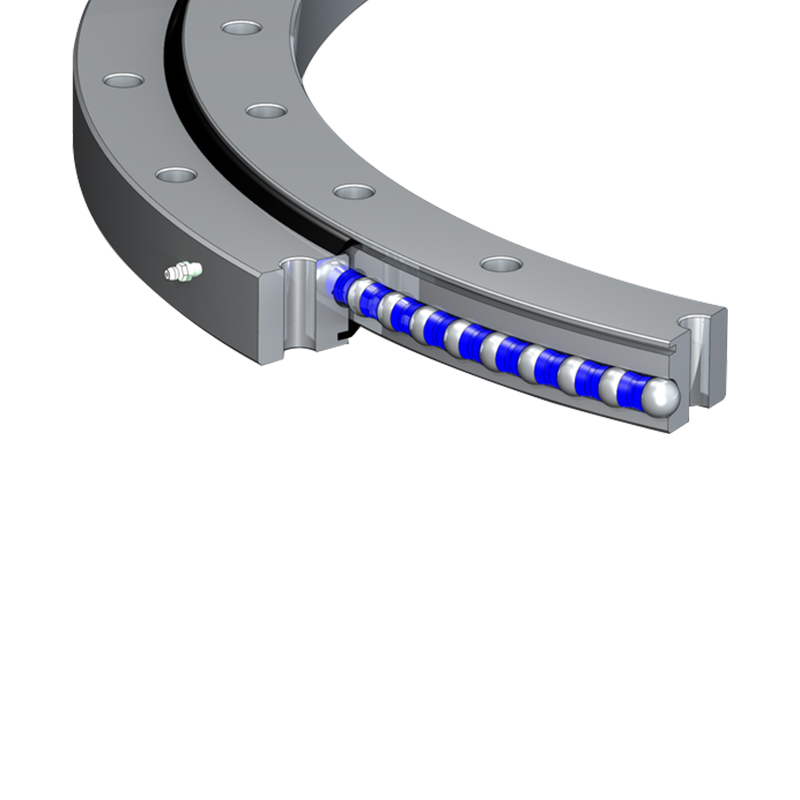
De loopbaan neemt de axiale belasting, radiale belasting en kantelmoment op, terwijl de ring van tandwieltanden rond de buiten- of binnendiameter het aangedreven tandwiel wordt. Ringdiameter, loopbaantype en tandkwaliteit bepalen grotendeels hoe lang de unit stil blijft onder belasting.
De wormset vermenigvuldigt het koppel
Een hoge verhouding bij een zeer korte axiale lengte is het grote voordeel van de wormaandrijving. Het geeft ook een zekere mate van zelfvergrendeling, wat van belang is op verticale assen waar de zwaartekracht altijd bereid is te helpen. De stijfheid van de behuizing en de afwerking van de tandwielen bepalen hoeveel van het berekende koppel daadwerkelijk zonder geratel de output bereikt.
De motor bepaalt het karakter
Stappenmotor, geborstelde gelijkstroom, borstelloze gelijkstroom of driefasige asynchroon, de motorkeuze bepaalt de regelbaarheid, warmte, leveringsvereisten en kosten. Een veerrem en een encoder worden meestal op dezelfde interface toegevoegd. Daarom loont het om ze samen met de motor te specificeren in plaats van achteraf.
Elektrisch versus hydraulisch: waarom de balans is verschoven
Hydraulische aandrijvingen domineren nog steeds mobiele machines, en om goede redenen: ze tolereren schokken, ze zijn compact voor het koppel dat ze leveren, en ze worden goed begrepen door onderhoudsteams die er al mee werken. Op vaste installaties zijn elektrische zwenkmotoren echter stilletjes de standaard geworden. Netheid, beheersbaarheid en de afwezigheid van een vloeistofcircuit om alles te beheren duwen de beslissing in dezelfde richting.
Een praktisch punt dat steeds weer naar voren komt: een elektrische aandrijving houdt stand met een veerbediende rem die geen stroom nodig heeft om ingeschakeld te blijven, wat zeer welkom is in een zonneveld tijdens een stroomstoring. Een hydraulische motor heeft doorgaans aanhoudende druk of een voorgestuurde terugslagklep nodig om hetzelfde werk te doen.
| Overweging | Elektrische aandrijving | Hydraulische aandrijving |
|---|---|---|
| Nauwkeurigheid van positionering | Hoog, met encoderfeedback | Matig, afhankelijk van klepbediening |
| Vasthouden bij stilstand | Veerrem, geen stroom nodig | Heeft aanhoudende druk of terugslagklep nodig |
| Routinematig onderhoud | Alleen vet en inspectie | Vloeistofcontroles, filters, slangen en afdichtingen |
| Koude en warme klimaten | Consistent beschikbaar koppel | Viscositeitsveranderingen beïnvloeden de snelheid |
| Typische pasvorm | Trackers, robotica, medische apparatuur | Mobiele fabriek, mijnbouw, scheepsdekken |
Waar gemotoriseerde zwenkaandrijvingen hun geld verdienen
Toepassingen hebben de neiging zich rond een handvol pijnpunten te concentreren: lage snelheid, hoog koppel, blootstelling aan buitenactiviteiten en de vereiste om gedurende lange perioden positie vast te houden zonder te driften.
Zonne-trackers
Een trackerrij met één as beweegt een paar keer per dag, heeft een precieze hoek en moet stof, vorst en tientallen jaren ultraviolet licht overleven. Gesloten behuizingen en royale afdichtingen zijn hier meer van belang dan pure snelheid ooit zal doen. Eenheden die voor deze taak zijn gebouwd, bevinden zich in onze
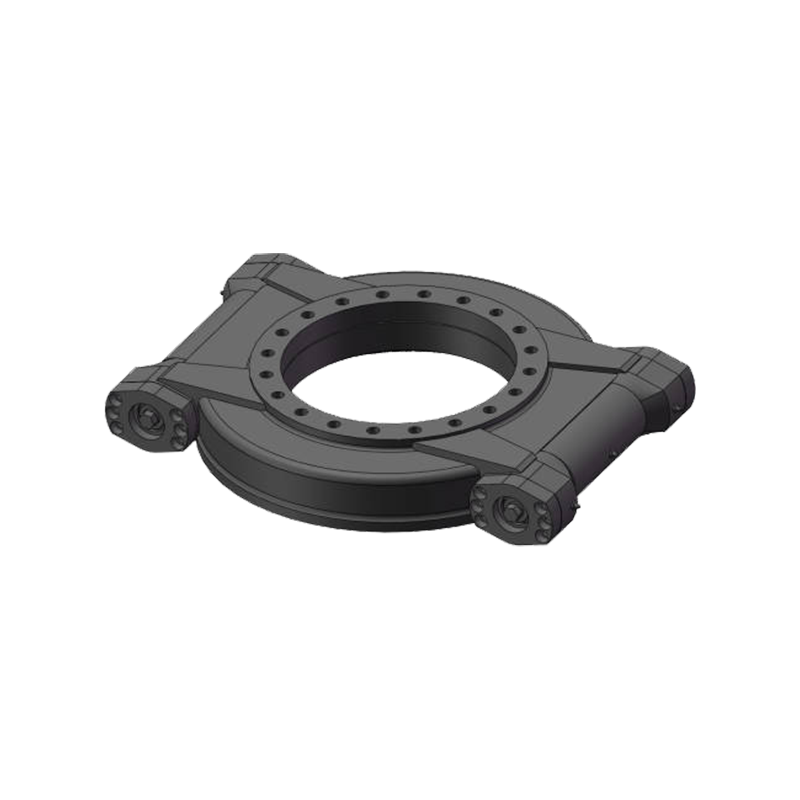 Horizontale zwenkaandrijvingen voor trackers met één as Zelfremmende horizontale zwenkaandrijvingen zorgen voor nauwkeurige roterende bewegingen voor trackerrijen met één as en zijn verkrijgbaar in modellen van lichte tot zware machines. Bekijk Product →
bereik.
Windturbine pitch en yaw
Pitch- en yaw-systemen combineren een hoog houdkoppel met veeleisende veiligheidseisen, en ze verwachten dat onderhoudstoegang zeldzaam zal zijn. Het zelfremmende gedrag van de worm is een echte troef op de gieras.
Kranen, graafmachines en hijsapparatuur
Op verticale assen zit de aandrijving vaak onder de machine, drijft een intern tandwiel aan en draagt het gewicht direct. Kracht en afstemming domineren het ontwerpgesprek, en onze
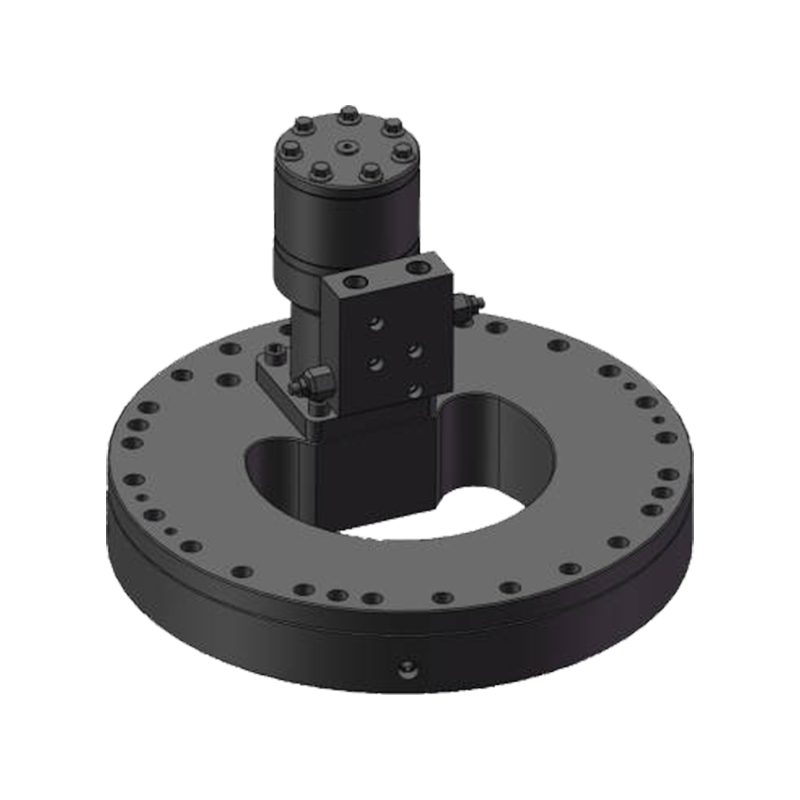 Verticale interne tandwielzwenkaandrijvingen Zelfremmende verticale zwenkaandrijvingen met interne tandwielen ondersteunen dragende rotatie op verticale assen, met interne tandwieloverbrenging en meerdere maten voor industriële machines. Bekijk Product →
ontwerpen worden vaak gespecificeerd voor deze opstelling.
Robotica en compacte automatisering
Hier keren de prioriteiten om: herhaalbaarheid, speling en kabelgeleiding door een hol midden komen op de eerste plaats. Een hol platform laat de bedrading recht door de rotatie-as lopen, waardoor een robotcel netjes blijft en een roterende indextafel bruikbaar blijft. Deze ontwerpen zijn gegroepeerd
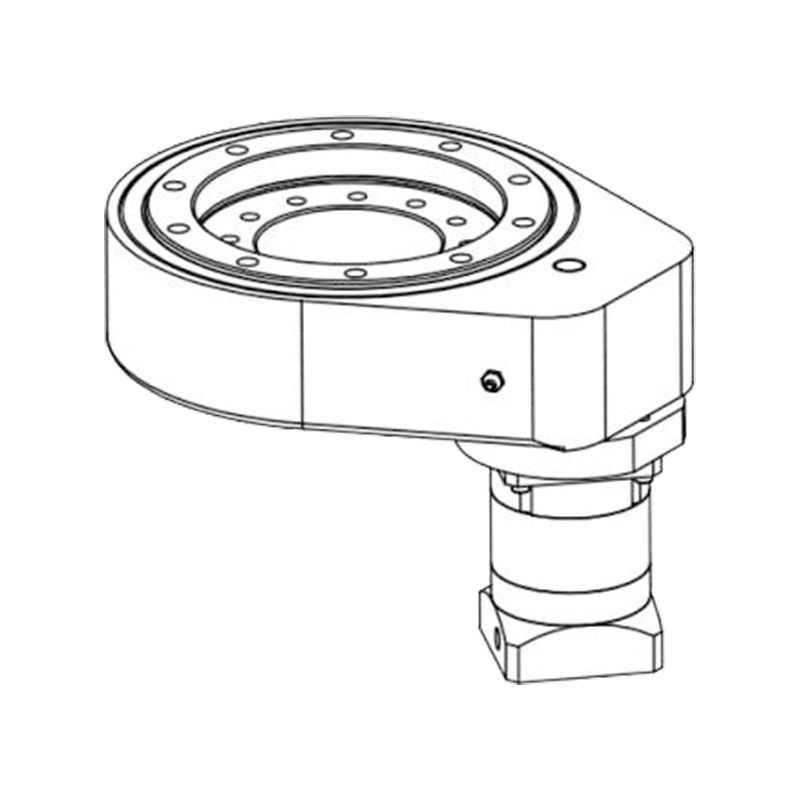 Holle roterende platforms voor nauwkeurige positionering Holle roterende platforms zorgen ervoor dat kabels door de rotatie-as kunnen gaan en zorgen voor nauwkeurige positionering voor robotica, roterende indexering en geautomatiseerde apparatuur. Bekijk Product →
.
Medische en speciale voertuigen
Patiëntenpositioneringstafels, mobiele lichtmasten en hoogwerkers hebben allemaal dezelfde principes: soepele beweging, stille werking en een rem die niet afhankelijk is van stroom om aan te blijven.
Het dimensioneren van een zwenkmotor: de cijfers die er toe doen
Bij het dimensioneren gaat het zelden om het kiezen van de grootste beschikbare eenheid. Het gaat erom eerlijk koppel, geometrie en belasting op elkaar af te stemmen, en dan een redelijke veiligheidsmarge over te laten in plaats van een enorme.
- Houdkoppel en dynamisch koppel: de belasting wanneer de as geparkeerd is, is vaak het hogere getal en degene die de aandrijving kiest.
- Kantelmoment en radiale belasting: controleer hoe ver het zwaartepunt van het ringmidden ligt, en niet alleen de totale massa.
- Overbrengingsverhouding en uitvoersnelheid: denk in graden per seconde, aangezien de meeste ontwerpen tijdens gebruik nooit een volledige revolutie voltooien.
- Inschakelduur en starts per uur: een tracker die twee keer per dag beweegt is een heel andere taak dan een robotgewricht die continu fietst.
- Omgeving: stof, zoutnevel, washdown en omgevingstemperatuur bepalen de specificaties voor afdichting, afwerking en smering.
- Speling en herhaalbaarheid: strak genoeg om het gezichtsveld van een sensor vast te houden, los genoeg om vastlopen te voorkomen als de structuur doorbuigt.
- Remmen en handmatig ontgrendelen: bedenk hoe een technicus de as zal bewegen tijdens de inbedrijfstelling of na stroomuitval.
Installatie en zorg die u terugbetaalt
De meest voorkomende oorzaken van voortijdig falen die wij moeten onderzoeken, zijn geen materiële gebreken. Het gaat om een montagevlak dat niet vlak was, bouten die nooit opnieuw zijn aangedraaid, of een smeerinterval dat tijdens een druk seizoen stilletjes werd overgeslagen.
- Bewerk het montagevlak vlak en maak het grondig schoon; een paar duizendsten van de vervorming manifesteert zich binnen enkele maanden in de vorm van ruis en ongelijkmatige slijtage.
- Draai de bouten kruislings aan tot de gespecificeerde voorspanning, gebruik een gekalibreerde sleutel in plaats van een oordeel.
- Smeer het wormgaas en het ringtandwiel met de aanbevolen tussenpozen en controleer de afdichtingslippen terwijl u daar bent.
- Registreer de speling bij de inbedrijfstelling, zodat latere metingen iets zinvols hebben om mee te vergelijken.
- Inspecteer op binnendringend water na hevige regen of spoelwater, vooral bij verticale installaties waar water zich op de bovenzijde verzamelt.
Alles samenbrengen
Een zwenkaandrijvingsmotor is een klein stukje techniek dat bepaalt hoe zelfverzekerd een grote constructie beweegt. Zorg voor het juiste koppel, de geometrie en de inschakelduur, bescherm hem tegen weersinvloeden en hij zal jarenlang stilletjes zijn werk doen. Als u nu een selectie aan het doornemen bent, bent u van harte welkom om rond te bladeren ons complete assortiment zwenklagers en aandrijvingen , of vertel ons gewoon wat uw as moet dragen en hoe vaak deze moet bewegen. Dat gesprek is meestal de snelste route naar een verstandig antwoord.

Jiangsu Manchen Transmission Technology Co., Ltd. blinkt uit in het creëren van aangepaste, betrouwbare en precieze doodsleiders voor diverse industrieën, die voortdurend innoveren om aan de hoogste normen te voldoen en samenwerkingsmogelijkheden te zoeken. Betrouwbare en stabiele leverancier van de slewinglagers in China.
Productlinks
Neem contact met ons op
-
Address:Nr. 8, Nanqiu Road, Huangtu Town, Jiangyin City, China
-
Tel:+86-136461222221
-
E-mail:
-
E-mail:ma@slewingbearingcn.com
